홈Pharos
Robot Operations & Learning Platform
Pharos
제조사가 달라도 하나의 화면에서 관제합니다. 현장에서 실패한 상황을 학습해, 다음에는 로봇이 사람 없이 해결하게 만듭니다.
세 개의 계층이 하나의 루프를 만듭니다
로봇을 연결해 경험을 모으고(운영), 그 경험으로 더 나은 행동을 찾고(학습), 찾은 행동을 현장에서 안전하게 실행합니다(실행).
제조사가 달라도, 관제는 하나로
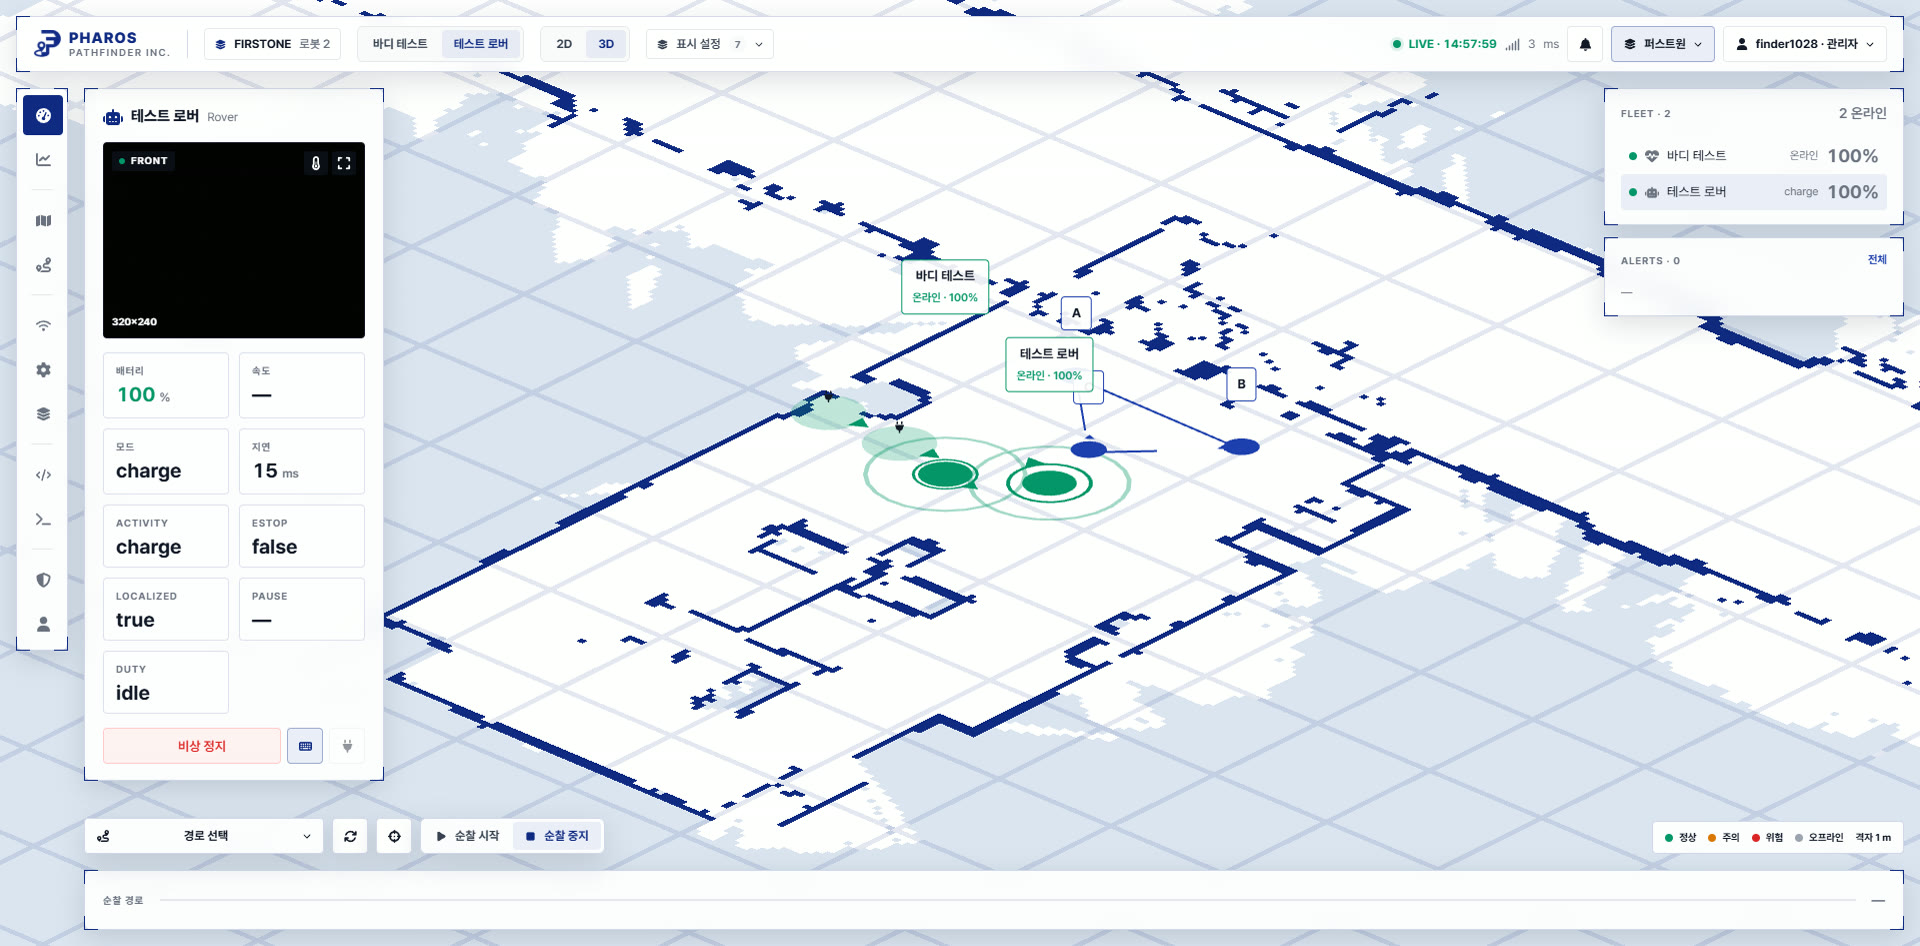
로봇이 늘어날수록 관리 부담도 커집니다. Pharos는 여러 현장에 흩어진 이기종 로봇을 한 화면에서 등록하고, 위치를 확인하고, 이상 상황을 즉시 파악합니다. 그리고 사람이 언제 왜 개입했는지를 함께 남깁니다.
이기종 로봇 연결
자사 로봇이든 타사 로봇이든 같은 방식으로 연결합니다. 벤더에 묶이지 않는 개방형 구조입니다.
통합 관제 · 원격 맵핑
로봇이 만든 공간 지도(SLAM)를 웹에서 확인·편집하고, 서비스 영역과 이동 경로를 원격으로 지정합니다.
사람 개입 기록
원격 조작, 수동 이동, E-stop까지. 사람이 개입한 모든 순간이 남아, 어디서 자주 막히는지 한눈에 보입니다.
운용 데이터 수집
배터리·상태·이벤트·에러 로그를 통합 조회하고 이상 신호는 즉시 알립니다. 네트워크가 끊겨도 유실되지 않습니다.
막혔던 일을 해내는 로봇
로봇은 늘 같은 자리에서 멈추고, 사람은 늘 같은 방식으로 고쳐줍니다. 그 반복을 끊는 것이 Pharos 학습 계층이 하는 일입니다.
STEP 01
실패 감지
작업이 멈춘 순간을 자동으로 포착합니다.
경로 막힘 · 문턱 · 슬립 · 파지 실패
STEP 02
Pharos 등록
제조사와 기종에 관계없이 로봇을 Pharos 관제에 연결합니다.
웹에서 등록 · 별도 설치 없음
STEP 03
Pharos 학습
기록된 실패를 Pharos가 학습합니다. 로봇은 그동안에도 하던 일을 계속합니다.
운영 중단 없음
STEP 04
문제 해결
같은 상황이 다시 오면 로봇이 사람 없이 해결합니다.
안전 기준을 통과한 동작만 반영
실패 → Pharos 등록 → Pharos 학습 → 문제 해결 → 자율성 향상
운영을 멈추지 않습니다
학습은 운영을 방해하지 않습니다. 운영 중단도, 추가 인건비도 필요하지 않습니다.
현장 영상은 현장에 남습니다
원본 영상과 음성은 로봇 안에서 처리되고 현장 밖으로 나가지 않습니다. 프라이버시가 정책이 아니라 구조로 보장됩니다.
이상한 행동은 채택되지 않습니다
사전에 정한 안전 기준을 벗어나는 동작은 아무리 빨라도 반영되지 않습니다. 검증을 통과한 동작만 실제 운용에 반영됩니다.
핵심 지표
사람 개입률
운용 시간 대비 사람이 개입한 횟수입니다. 원격 텔레옵뿐 아니라 수동 이동·E-stop 같은 물리적 개입까지 포함해 측정합니다.
개입률이 낮아질수록 자율성이 올라갑니다. 현재 실증 현장에서 기준선을 측정하고 있습니다.
설계 원칙
개입을 잘하게 만드는 것이 아니라,
개입이 덜 필요하게 만드는 구조.
배운 것을 현장에서 안전하게 실행합니다
판단은 클라우드가 아니라 로봇 안에서 이루어집니다. 지연이 없고, 네트워크가 끊겨도 멈추지 않습니다.
현장 추론
엣지 연산으로 로봇 안에서 직접 인식하고 판단합니다. 원본 데이터가 외부로 나갈 필요가 없습니다.
저지연 제어
왕복 통신을 기다리지 않기 때문에 사람이나 장애물에 즉시 반응할 수 있습니다.
네트워크 단절 시 독립 운영
통신이 끊겨도 로봇은 하던 작업을 계속합니다. 기록은 복구 후 자동으로 동기화됩니다.
정책 안전 적용
학습으로 얻은 행동도 현장 안전 정책의 통제를 받습니다. 정책이 항상 상위에 있습니다.
관제는 넓게, 학습은 좁게
연결은 최대한 넓게 가져가되, 학습은 검증할 수 있는 범위에서만 합니다. 확실하게 좋아지는 것부터 하나씩 넓혀가는 방식입니다.
관제는 넓게
제조사·기종·현장을 가리지 않고 연결합니다. 서비스 로봇, 물류 AMR, 제조 현장의 암 로봇, 모바일 매니퓰레이터까지 같은 화면에서 관제합니다.
학습은 좁게
반복해서 일어나고, 안전 기준을 명확히 그을 수 있는 실패부터 다룹니다. 검증되지 않은 영역까지 무리하게 학습하지 않습니다.
로봇의 제조사가 달라도, 운영과 학습은 Pharos 하나로.
로봇을 늘려도,
운영 인력은 줄지 않습니다.
예외상황마다 사람이 개입하고, 그 경험은 어디에도 남지 않습니다. 그래서 로봇이 늘어난 만큼 개입도 함께 늘어납니다.
이동
경로 막힘 · 문턱 · 슬립 → 원격 개입
인식 · 판단
인식 · 판단 오류 → 운영자 개입
조작
피킹 · 파지 · 작업 실패 → 작업자 개입
사라지는 복구 경험.
실패 전후의 상태와 사람의 개입은 그 자체로 중요한 학습 자산입니다. 하지만 지금은 사람이 해결하고 끝날 뿐, 다음 운용을 개선하는 데 전혀 활용되지 못합니다.
결과
로봇이 늘어날수록
사람 개입도 함께 증가합니다.
로봇 산업의 병목이 ‘개별 로봇’에서 ‘운영과 학습’으로 넘어왔습니다
로봇 보급이 늘고, 엣지 AI 연산이 대중화되고, 범용 모델이 열렸습니다. 경쟁력은 하드웨어와 모델에서 현장 경험을 어떻게 쓰느냐로 옮겨가고 있습니다.
01
로봇 도입의 본격 확산
- 5년 내 로봇 운영 · 응답 기업 60%
- 2030년 인간·로봇 혼합 환경 · 응답 기업 67%
구조적 변화
예외상황 · 개입 데이터 증가
02
엣지 AI 연산의 대중화
- 고성능 GPU · NPU · Edge 컴퓨팅 접근성 확대
- 현장 내 추론 · 경량 학습 가능
구조적 변화
현장 추론 · 학습 가능
03
범용 Physical AI 모델 개방
- NVIDIA GR00T 등 파운데이션 모델 등장
- 파인튜닝 · 현장 배포 가능
구조적 변화
현장 적응 데이터 가치 상승
모델은 좋아지고 있지만, 현장에서 사람의 개입은 줄지 않았습니다
하드웨어
공급 확대 · 비용 하락
운영 · 학습 계층
통합 · 경험 수집 · 학습 · 개선
AI 모델
범용 모델 개방 확대
가운데 비어 있던 자리, 그곳이 Pharos가 서 있는 곳입니다.
자주 묻는 질문
다른 회사에서 만든 로봇도 Pharos에 연결할 수 있나요?
네. Pharos는 특정 제조사에 묶이지 않는 개방형 운영 계층으로 설계되었습니다. 제조사와 기종이 달라도 하나의 화면에서 함께 관제하고, 같은 방식으로 운영 경험을 쌓습니다. 연동 범위는 로봇이 제공하는 인터페이스에 따라 달라지므로 도입 검토 시 함께 확인해드립니다.
로봇이 스스로 학습하면 이상한 행동을 배우지 않나요?
사전에 정한 안전 기준을 벗어나는 동작은 아무리 효율이 좋아도 반영되지 않습니다. 검증을 통과한 동작만 실제 운용에 반영되고, 학습 결과보다 안전 정책이 항상 상위에 있습니다.
학습에 우리 현장의 영상이 쓰이나요?
아니요. 원본 영상과 음성은 로봇 안에서 처리되고 현장 밖으로 나가지 않습니다.
학습 때문에 로봇 운영을 멈춰야 하나요?
아니요. 학습은 운영을 방해하지 않습니다. 운영 중단이나 추가 인력이 필요하지 않습니다.
Pharos를 쓰려면 별도 프로그램을 설치해야 하나요?
아니요. 웹 브라우저만 있으면 로봇 등록부터 지도 편집, 원격 관제까지 모두 가능합니다.
몇 대까지, 몇 개 현장까지 관리할 수 있나요?
단일 현장부터 다지점까지 확장 가능합니다. 여러 현장에 흩어진 로봇을 하나의 화면에서 통합 관제하도록 설계되었습니다.